Объект: LCS0ByCenterAngle
Библиотека: Mechanics2D
Имя на уровне решателя: LCS0ByCenterAngle
Аннотация: Локальная СК по углу поворота и центру
Обозначение: 
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Angle |
real |
Поворот ЛСК относительно абсолютной СК, град. |
deg |
30.0 |
2 |
Center0 |
Точка центра новой СК относительно абсолютной СК |
m |
[0,0] |
Пример использования компонента
Модель локальной системы координат по углу поворота и центру (LCS0ByCenterAngle)
Модель описывает локальную систему координат в плоскости, которая задается положением центра и углом поворота относительно абсолютной системы координат. Ориентация системы определяется поворотом на заданный угол, при этом оси Ox и Oy формируются как ортогональная система. Состояние системы определяется положением центра и величиной угла поворота.
Начальные данные:
Описание работы элемента:
Для проверки работы модели элемента используется тестовое окружение, в котором с помощью управляемого источника 2D скорости (V2d) кинематически задаются постоянные линейные скорости вдоль осей исхоной СК: \(V_x = 3.0\) м/с и \(V_y = 2.0\) м/с. Элемент преобразователя (P2DTP2D) выполняет пересчет компонент этого вектора скорости из абсолютной системы координат в исследуемую локальную систему LCS0ByCenterAngle, оси которой повернуты против часовой стрелки на угол \(\alpha = 30^\circ\). Измерительные датчики фиксируют установившиеся локальные скорости перемещения строго вдоль повернутых осей.
Преобразования проекций скоростей при плоском повороте осей:
Результат моделирования:
Схема элемента
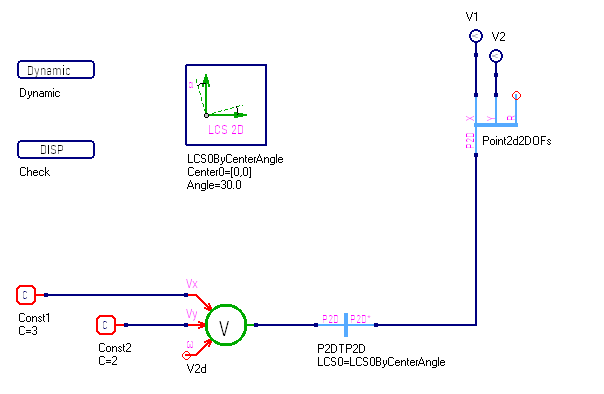
Рисунок 1 - Схема теста
График результата теста
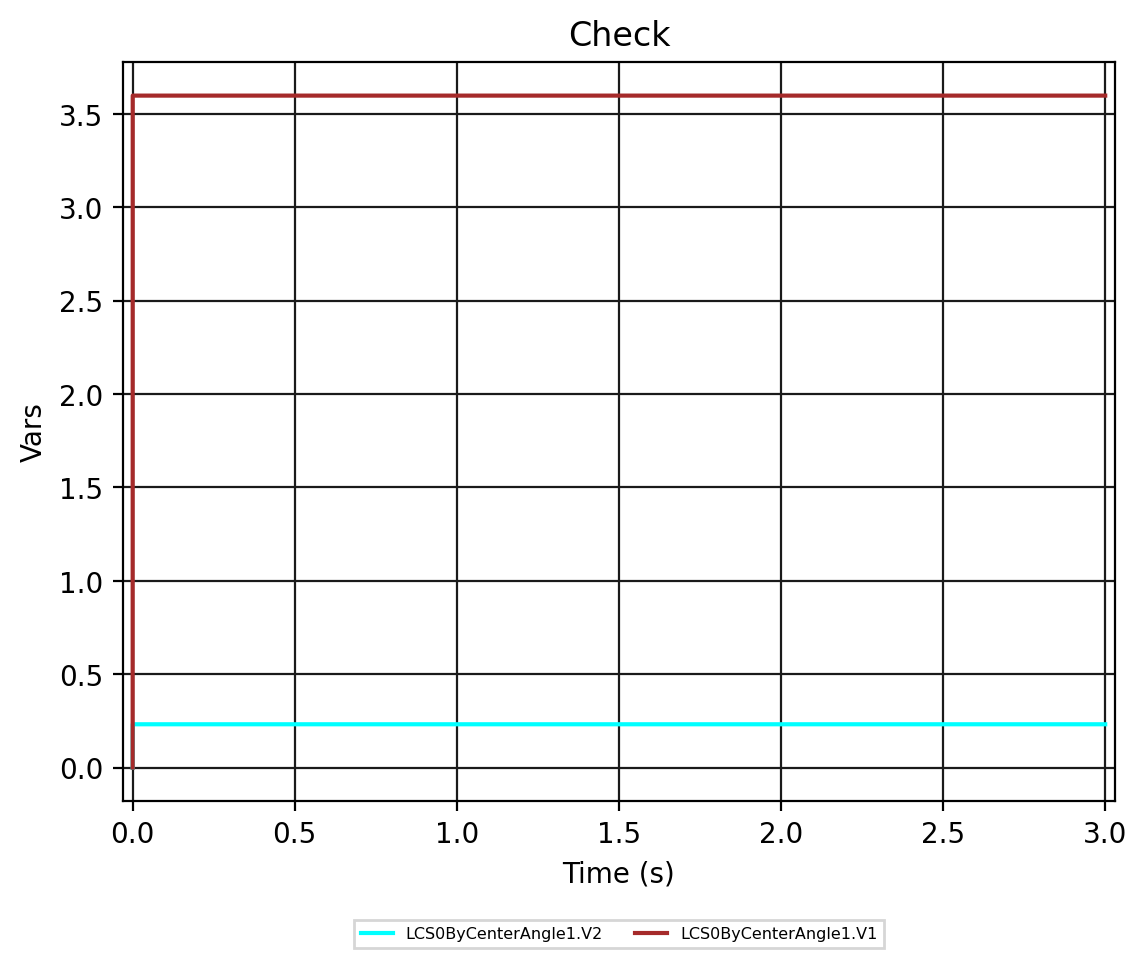
Рисунок 2 - LCS0ByCenterAngle.Check