Объект: LCS0ByCenterOxOz
Библиотека: Mechanics3D
Имя на уровне решателя: LCS0ByCenterOxOz
Аннотация: Начальное положение локальной СК по центру направлению осей Ох и Oz
Обозначение: 
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Center0 |
Начальное положение новой СК, м; м; м |
m |
[0,0,0] |
|
2 |
Ox |
Точка в плоскости ZOX, м; м; м |
m |
[1.0,0.0,0.0] |
|
3 |
Oz |
Направление оси Оz, м; м; м |
m |
[0.0,0.0,1.0] |
Пример использования компонента
Модель начального положения локальной системы координат по центру и направлению осей Ox и Oz (LCS0ByCenterOxOz)
Элемент LCS0ByCenterOxOz представляет собой математический объект, предназначенный для создания и ориентации локальной системы координат в пространстве. Этот элемент не обладает массой или геометрическими размерами, но он критически важен для позиционирования других объектов (таких как инерционные тела) в глобальной системе координат.
Демонстрация позиционирования и ориентации через LCS.
Начальные данные:
Схема тестирования:
Схема демонстрирует использование элемента LCS0ByCenterOxOz (LCS1) для управления положением и ориентацией конуса Cone1. С помощью блока LCS1 создается виртуальная система координат. Она размещается в точке [0, 0, 5]. Ось Z этой системы развернута вниз ([0, 0, -1]), что создает эффект «перевернутой» системы координат. Инерционный конус Cone1 привязывается к виртуальной точке P3D1, которая использует для позиционирования систему LCS1. Поскольку конус наследует ориентацию от LCS1, он стартует в перевернутом положении (вершиной вниз) на высоте 5 метров. На объект действует сила тяжести FG1 = 1.0. Второй конус Cone2 не привязан к LCS и остается в глобальном начале координат [0, 0, 0] в стандартной ориентации (вершиной вверх), выступая в роли статичной опоры.
Результат:
Использование элемента LCS0ByCenterOxOz позволяет гибко управлять начальным положением и ориентацией объектов. В данном тесте Cone1 начинает движение вниз с высоты 5 метров, при этом благодаря настройкам LCS1 (смещение центра в [0,0,5] и разворот оси Oz в [0,0,-1]) он падает в перевернутом виде. Объект Cone2 остается неподвижным в начале координат.
На графике представлена временная зависимость координаты LCS0ByCenterOxOz.X1. Кривая имеет параболический характер, что соответствует равноускоренному движению под действием силы тяжести. За 1 секунду координата изменяется от 0 до примерно -5, что согласуется с перемещением при свободном падении.
Формула для расчёта перемещения при свободном падении:
где: \(z(t)\) — текущая координата, \(z_0\) — начальная координата, \(v_0\) — начальная скорость, \(g\) — ускорение свободного падения, \(t\) — время.
Схема теста
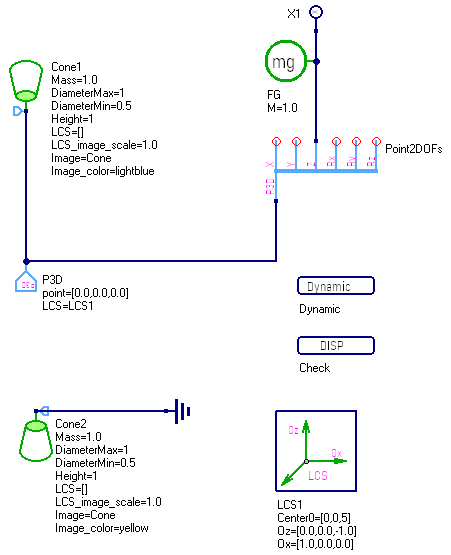
Рисунок 1 - Схема теста
График результата теста
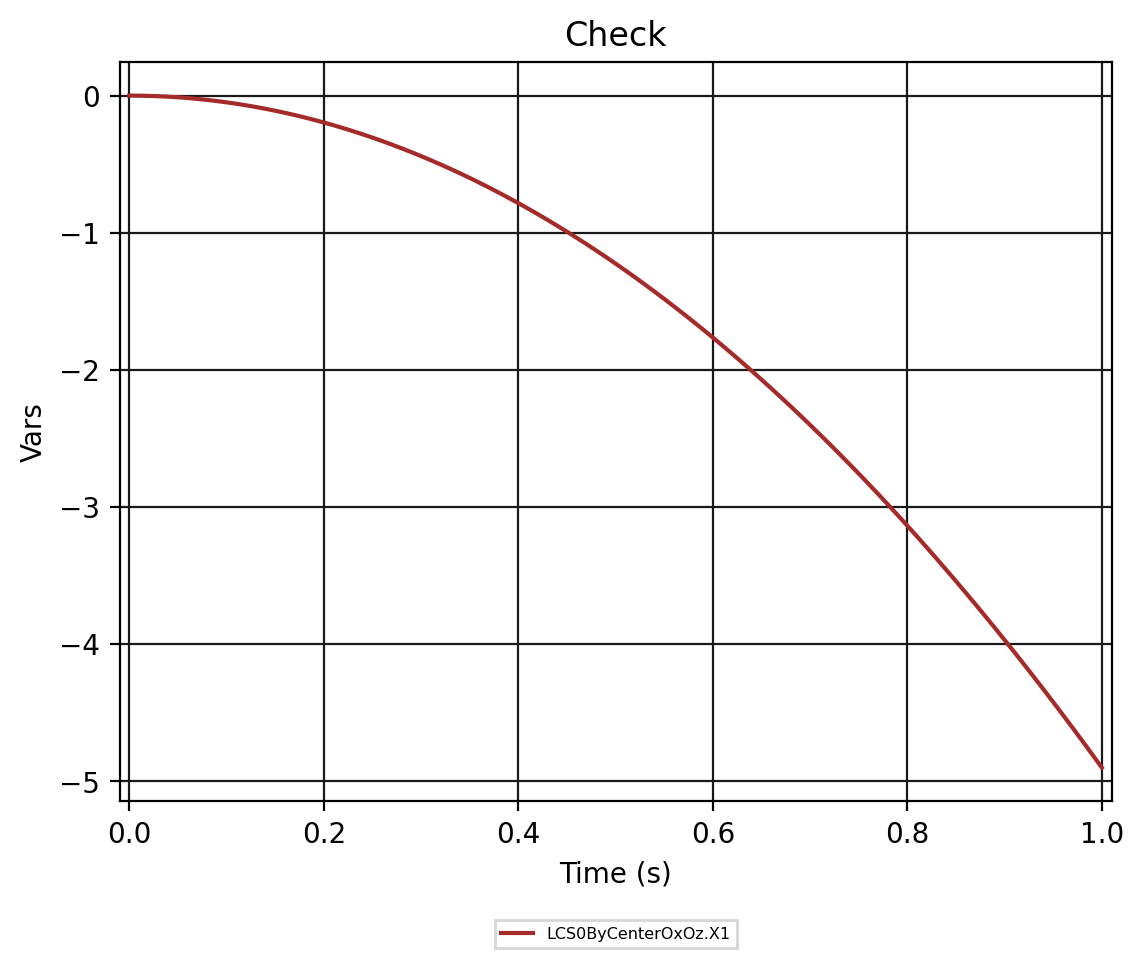
Рисунок 2 - LCS0ByCenterOxOz.Check