Объект: P3D
Библиотека: Mechanics3D
Имя на уровне решателя: P3D
Аннотация: Объект привязки в 3D пространстве
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH3D |
3D механический порт, движение объекта |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
LCS |
Начальные координаты локальной системы координат, м |
m |
default |
|
2 |
point |
Начальные координаты объекта привязки, м; м; м |
m |
[0.0,0.0,0.0] |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель объекта привязки в 3D пространстве (P3D)
Элемент P3D служит для задания положения объекта в пространстве. Он представляет собой «якорь» или базовую точку, к которой прикрепляются другие элементы (в данном случае шары). Параметры point задают вектор начальных координат [x, y, z], а LCS определяет локальную систему координат. Если LCS = default, используется стандартная ориентация осей.
Демонстрация разницы между свободным падением и фиксацией объекта.
Начальные данные:
Схема тестирования:
Схема демонстрирует разницу между свободным падением и фиксацией объекта. Используются два одинаковых элемента Ball (инерционный однородный шар). Шар Ball1 прикреплен к виртуальной точке P3D1, которая находится на высоте 5 метров; на него действует сила тяжести FG1 = 1.0. Точка P3D1 задает начальное положение, но не ограничивает подвижность. Шар Ball2 прикреплен к точке P3D2, которая находится в начале координат [0, 0, 0]. Точка закреплена — это статичная опора.
Результат:
Ball1 движется вниз с высоты 5 метров, в то время как Ball2 остается неподвижным. Шары не могут столкнуться, только пройти сквозь. На графике представлена временная зависимость координаты P3D.X1. Кривая имеет параболический характер, что соответствует равноускоренному движению под действием силы тяжести. За 1 секунду координата изменяется от 0 до примерно -5, что согласуется с перемещением при свободном падении.
Формула для расчёта перемещения при свободном падении:
где: \(z(t)\) — текущая координата, \(z_0\) — начальная координата, \(v_0\) — начальная скорость, \(g\) — ускорение свободного падения, \(t\) — время.
Схема теста
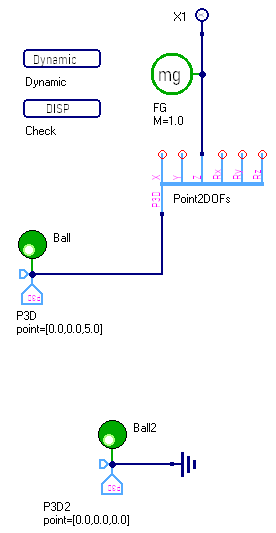
Рисунок 1 - Схема теста
График результата теста
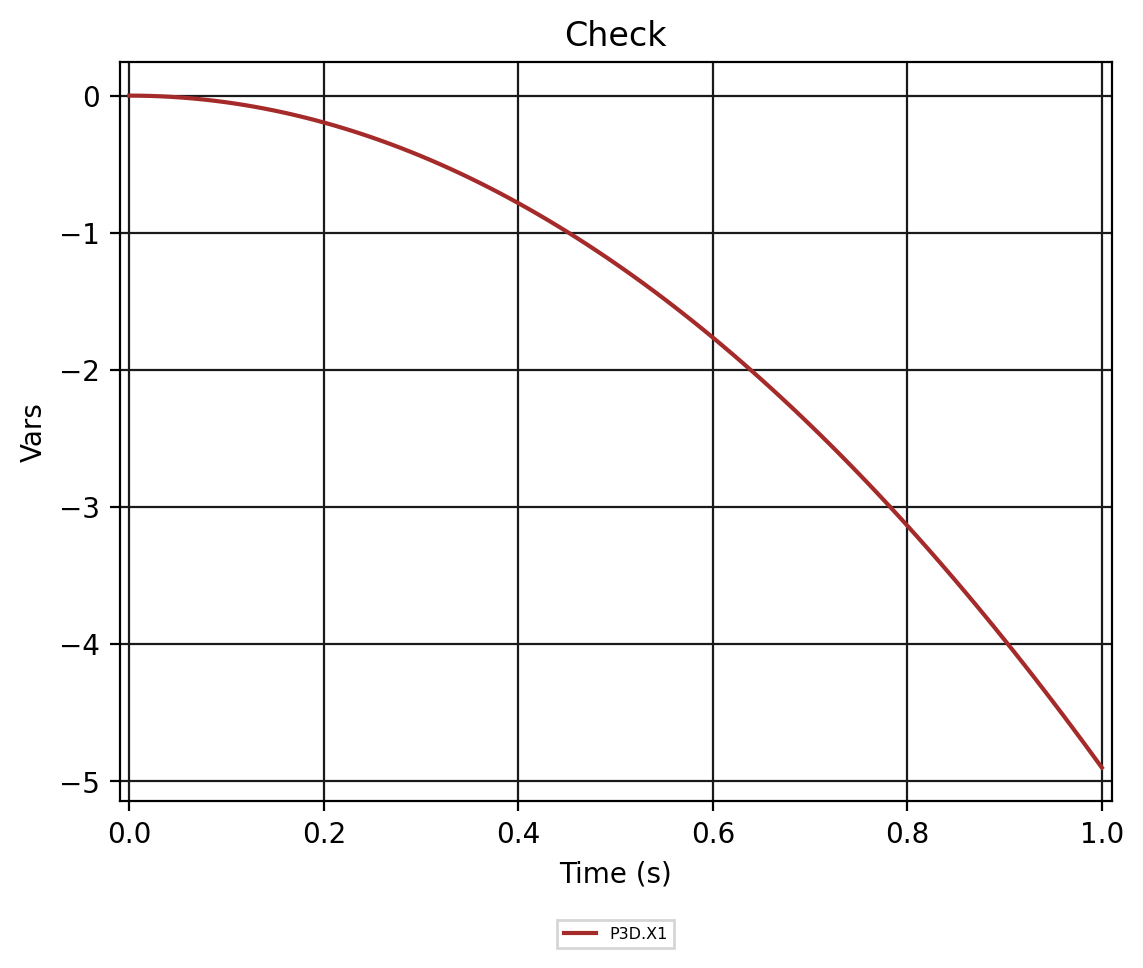
Рисунок 2 - P3D.Check