Объект: Sphere
Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.Sphere
Аннотация: Пространственный инерционный элемент с одним узлом в форме сферы, работающий с объектом привязки
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Point |
MECH3D |
Узел1 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Diameter |
real |
Диаметр, [м] |
m |
0.5 |
2 |
Image |
string |
Изображение [Sphere,No] |
Sphere |
|
3 |
Image_color |
string |
Цвет изображение [red,green,blue1,white,yellow,lightblue,sandybrown,cyan1,red1,red4,gray] |
yellow |
|
4 |
LCS |
Локальная координатная система |
[] |
||
5 |
LCS_image_scale |
real |
Масштаб изображения локальной координатной системы |
1.0 |
|
6 |
Mass |
real |
Масса |
kg |
1.0 |
7 |
WorkVariables |
string |
Показывать рабочие переменные[All,AngularVelocities, AngularAccelerations,No] |
No |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель пространственного инерционного элемента с одним узлом в форме сферы (Sphere)
Элемент Sphere представляет собой физическое тело, моделирующее инерционный однородный шар (сферу), который работает с объектом геометрической привязки. Это основной динамический элемент в схеме, обладающий массой и диаметром, на который действуют силы (в данном случае сила тяжести).
Сравнение поведения двух сфер — свободное падение и жёсткое закрепление.
Начальные данные:
Результат:
Sphere1 (свободное падение) движется вниз с высоты 5 метров под действием силы тяжести. Sphere2 (статичная опора) остаётся неподвижной, так как жёстко закреплена через заземление.
Расчёт перемещения через 1 секунду для Sphere1:
где: \(v_0 = 0\) м/с — начальная скорость, \(g \approx 9.81\) м/с² — ускорение свободного падения, \(t = 1\) с — рассматриваемый момент времени.
Координата Z сферы через 1 секунду:
Таким образом, за первую секунду свободного падения Sphere1 сместится вниз на ≈4.905 м и окажется на высоте ≈0.095 м. Сферы не могут столкнуться друг с другом, так как в данной модели отсутствует расчет их взаимодействия.
Схема теста
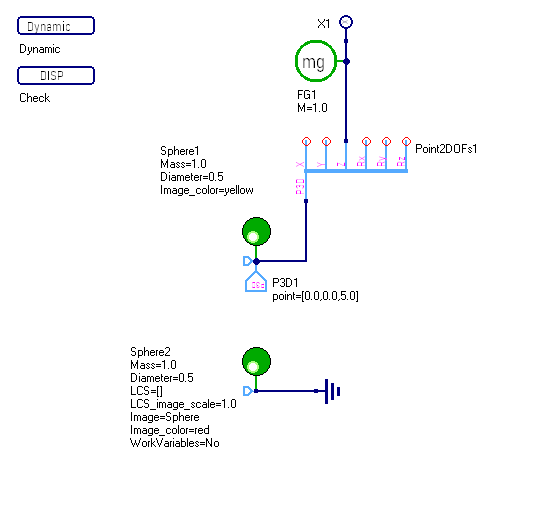
Рисунок 1 - Схема теста
График результата теста
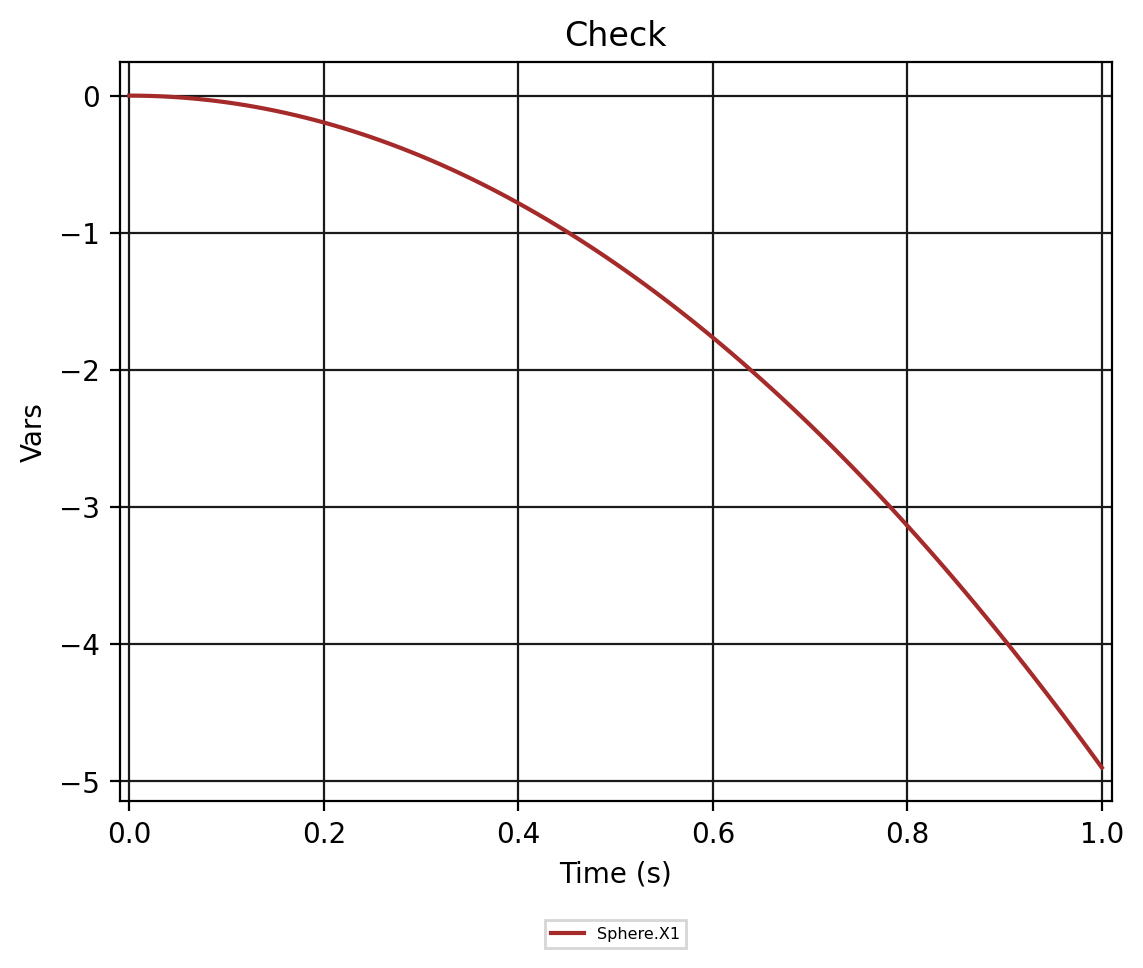
Рисунок 2 - Sphere.Check